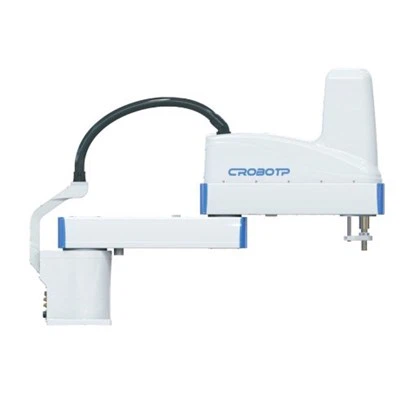
معرفی محصول
ربات هندلینگ 6{1}}محور صنعتی مقرون به صرفه (CRP-RA18-20) یک ربات-کارآمد صنعتی شش محوره است که برای مشاغلی طراحی شده است که به دنبال اتوماسیون مقرون به صرفه هستند. با حرکت شش محوره انعطاف پذیر و ساختار فشرده خود، می تواند به راحتی نیازهای جابجایی مواد در صنایع مختلف از جمله الکترونیک، ماشین آلات و انبارداری را برطرف کند. در حالی که عملکرد پایدار را تضمین می کند، به طور قابل توجهی هزینه تبدیل اتوماسیون را برای مشاغل کاهش می دهد.
ویژگی های عملکردی
● اقتصادی و جمع و جور، مناسب برای انواع سناریوهای جابجایی
این ربات با کارایی{0}}هزینه بالا در هسته خود، دارای طراحی سبک و جمع و جور است. بدنه سبک تر و مچ باریک آن به آن اجازه می دهد تا به طور انعطاف پذیر به ایستگاه های کاری باریک برای جابجایی دقیق مواد دست پیدا کند. چه در مونتاژ و جابجایی قطعات کوچک و چه انتقال{3}}جعبههای اندازه متوسط، میتوان آن را به سرعت بدون تغییرات پیچیده سایت، متعادل کردن هزینه و سازگاری به کار برد.
● سرعت بالا-و قوی، در شرایط سخت کاری مقاوم است
مجهز به یک موتور با سرعت بالا-و یک بازوی روباتیک بسیار سفت و سخت، در زمان چرخه سریعتر عمل میکند و نیازهای حمل و نقل با سرعت بالای خطوط تولید را برآورده میکند. ساختار ضد نشتی و درجه حفاظت IP67 آن از محیط های خشن مانند گرد و غبار و پاشیدن مایع خنک کننده محافظت می کند. عملکرد پایدار را حتی در شرایط مرطوب و آلوده حفظ می کند و هزینه های نگهداری را کاهش می دهد.
● گسترش انعطاف پذیر برای رفع نیازهای حمل و نقل.
محورهای J2، J3 و J4 دارای سوراخهای نصب شده برای لوازم جانبی مانند شیرهای برقی و حسگرهای مواد هستند. محور J3 مجهز به یک درگاه ورودی/خروجی و لولههای هوای مدار دوگانه است که امکان اتصال سریع به فاکتورهای انتهایی- مختلف، مانند مکندهها و گیرهها را فراهم میکند. این امر کار با مواد مختلف از جمله فلز، پلاستیک و مقوا را بدون نیاز به سفارشی سازی اضافی برای رفع نیازهای مختلف آسان می کند.
● کنترل دقیق برای جابجایی پایدار و کارآمد.
سیستم درایو از فناوری کنترل پیشرفته PID برای پاسخ سریعتر استفاده می کند. همراه با جبران دینامیکی ناظر و تضعیف میدان، عملکرد موتور پایدارتر و قابل کنترل تر است. همراه با جبران گرانش، موقعیت مکانی دقیق-را حتی در هنگام جابجایی مواد با وزنهای مختلف حفظ میکند و از اتلاف مواد به دلیل افست جلوگیری میکند.
● الگوریتم هوشمند برای کارایی و دوام.
الگوریتم کنترل جدید سینماتیک و دینامیک را ادغام میکند و منطق درایو و کنترل را برای برنامهریزی خودکار فرآیندهای مدیریتی یکپارچه میکند. همچنین مسیر عملیاتی را بر اساس ویژگیهای بار مواد بهینه میکند، سرعت حمل و نقل را افزایش میدهد و در عین حال سایش مکانیکی را کاهش میدهد، عمر تجهیزات را افزایش میدهد و هزینههای عملیاتی طولانیمدت را کاهش میدهد.
● ایمنی تداخلی پایدار نوسانات عملیاتی را کاهش می دهد.
یک فیلتر-سه فاز{1} ساخته شده به طور موثر تداخل الکترومغناطیسی را در محیطهای صنعتی کاهش میدهد و از وقفه در حمل و نقل ناشی از نوسانات سیگنال یا ولتاژ جلوگیری میکند. این کار مداوم و پایدار را در خطوط تولید با چندین دستگاه با هم کار می کند.
پارامترهای فنی بدنه ربات
|
مدل |
CRP{0}}RA18-20 |
|
|
فرم بازو |
مفاصل چندگانه عمودی |
|
|
درجه آزادی |
6 محور |
|
|
حداکثر بار |
20 کیلوگرم |
|
|
حداکثر سفر |
محور 1 |
نصب روی زمین / وارونه -167 درجه ~ 167 درجه ، نصب روی دیوار - 30 درجه ~ 30 درجه |
|
محور 2 |
-155 درجه ~ 105 درجه |
|
|
محور 3 |
-90 درجه ~ 135 درجه |
|
|
محور 4 |
-190 درجه ~ 190 درجه |
|
|
محور 5 |
-130 درجه ~ 130 درجه |
|
|
محور 6 |
-360 درجه ~ 360 درجه |
|
|
حداکثر سرعت |
محور 1 |
160 درجه /S |
|
محور 2 |
160 درجه /S |
|
|
محور 3 |
160 درجه /S |
|
|
محور 4 |
301 درجه /S |
|
|
محور 5 |
342 درجه /S |
|
|
محور 6 |
708 درجه /S |
|
|
گشتاور مجاز |
محور 4 |
55N.m |
|
محور 5 |
55N.m |
|
|
محور 6 |
24N.m |
|
|
ممان اینرسی مجاز |
محور 4 |
2.1 کیلوگرم بر متر2 |
|
محور 5 |
2.1 کیلوگرم بر متر2 |
|
|
محور 6 |
0.9 کیلوگرم بر متر2 |
|
|
وزن بدن ربات |
288 کیلوگرم |
|
|
حداکثر فاصله رسیدن |
1821 میلی متر |
|
|
دقت موقعیت یابی مکرر |
± 0.05 میلی متر |
|
|
حالت نصب |
نصب بر روی زمین، وارونه، نصب بر روی دیوار |
|
|
رابط بدنه |
IO رزرو شده |
16 پین |
|
گاز رزرو شده |
2 * φ8 میلی متر |
|
|
محیط نصب |
دمای محیط |
0 تا 45 درجه |
|
رطوبت نسبی |
20٪ تا 80٪ RH (بدون تراکم) |
|
|
لرزش |
زیر 0.5G |
|
|
دیگران |
نصب ربات باید دور از: مایعات یا گازهای قابل اشتعال یا خورنده، منابع تداخل الکتریکی باشد. |
|
|
سطح IP |
IP54 بدنه، IP67 مچ دست |
|
|
ویژگی های مزیت |
ساختار فشرده، سرعت بالا، دقت بالا، توسعه پذیری بالا و عملیات آسان |
|
|
برنامه |
جابجایی، برش، مونتاژ، علامت گذاری، جوشکاری، پرداخت |
|
|
پیکربندی کابینت برقی |
G9A |
|
نمودار رابط نصب

ابعاد نصب پایه

ابعاد فلنج
نمودار محدوده حرکت

تگ های محبوب: ربات صنعتی 6 محوره مقرون به صرفه برای جابجایی، ربات صنعتی 6 محوره مقرون به صرفه چین برای حمل و نقل تولید کنندگان، تامین کنندگان، کارخانه